

什麼是酵母粉物料氣力輸送系統?設計原理又是什麼?
在酵母粉的生產與加工過程中,物料的輸送環節是支持生產效率與產品質量的關鍵一環。傳統的人工或機械輸送方式往往存在粉塵飛揚、污染環境、效率低下等問題,而酵母粉物料氣力輸送系統作爲一種高效、環保的輸送技術,正逐漸成爲行業內的主流選擇。那麼,究竟什麼是酵母粉物料氣力輸送系統?其設計原理又包含哪些核心要素?本文將爲您詳細解析。
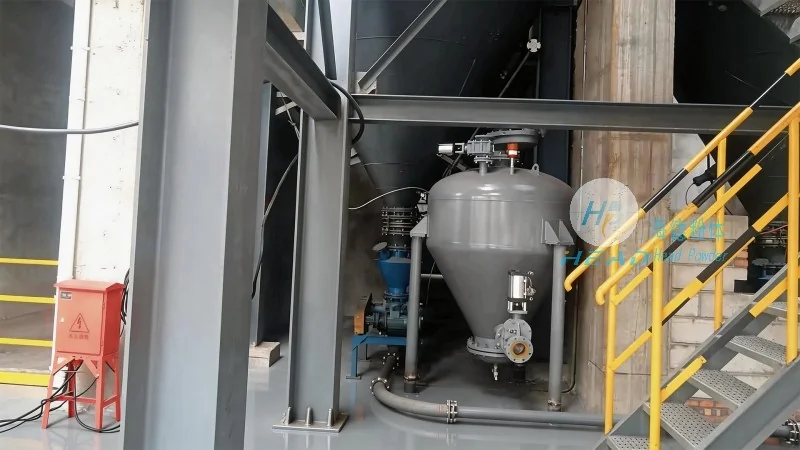
什麼是酵母粉物料氣力輸送系統?
酵母粉物料氣力輸送系統,是指通過氣流將酵母粉等粉體物料從一處輸送到另一處的設備系統。它利用壓縮空氣或真空產生的氣流,將物料顆粒與空氣混合,形成氣固兩相流,從而實現物料的輸送。與傳統的皮帶輸送、鬥式提升等機械輸送方式不同,氣力輸送系統採用封閉管道,將物料與外界環境隔離,有效避免了粉塵飛揚對生產環境與操作人員的影響,同時提高了物料的輸送效率與安全性。
酵母粉的特性與氣力輸送的必要性
酵母粉作爲一種常見的發酵原料,其物理特性對輸送方式的選擇提出了特殊要求。通常,酵母粉顆粒細小、密度較低,且易吸溼、易結塊,傳統機械輸送設備在處理這類物料時,容易導致管道堵塞、輸送效率下降,甚至引發粉塵爆炸等安全隱患。而氣力輸送系統通過氣流的作用,能夠均勻分散物料顆粒,避免結塊,同時封閉的輸送管道能有效防止粉塵外泄,有助於生產環境的清潔與安全。因此,對於酵母粉這類易飛揚、易結塊的粉體物料,氣力輸送系統是理想的輸送解決方案。
酵母粉物料氣力輸送系統的設計原理
酵母粉物料氣力輸送系統的設計原理主要基於氣流與物料的相互作用,具體可分爲正壓氣力輸送(壓送式)和負壓氣力輸送(吸送式)兩種類型,不同類型適用於不同的生產場景與輸送距離。
1. 正壓氣力輸送系統:正壓系統通過羅茨風機等設備產生高壓氣流,將物料從供料裝置壓入輸送管道,直至終點分離設備。這種系統適用於長距離、大輸送量的酵母粉輸送,能夠保持穩定的輸送壓力,有助於物料在管道內順利流動。設計時需考慮氣固比(即氣流與物料的體積比),通常正壓系統的氣固比在5-10之間,過高或過低都會影響輸送效果。此外,管道直徑、彎頭角度、閥門類型等參數也會影響輸送效率,需根據實際輸送距離與物料特性進行優化。
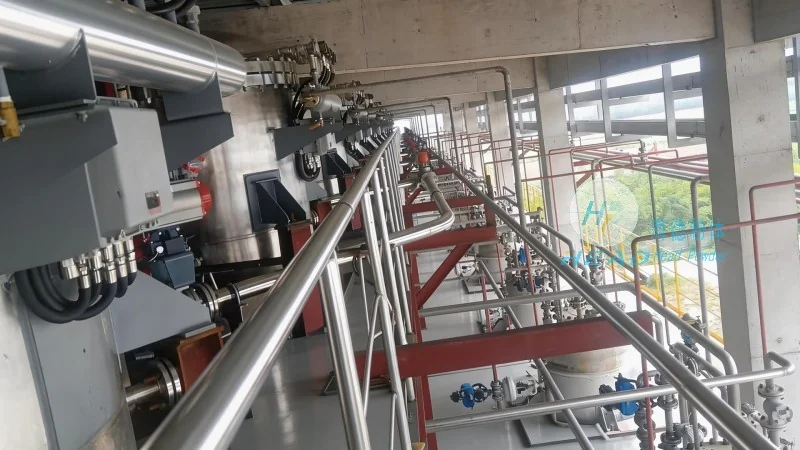
2. 負壓氣力輸送系統:負壓系統通過真空泵等設備在輸送管道內形成負壓,從供料點吸入物料,輸送至終點後通過分離設備收集。這種系統適用於短距離、含粉塵環境下的酵母粉輸送,能夠有效收集輸送過程中的粉塵,減少環境污染。負壓系統的氣固比通常在1-3之間,設計時需注意管道的密封性,避免漏氣導致輸送效率下降。
除了系統類型的選擇,酵母粉物料氣力輸送系統的設計還需考慮物料特性對設備的影響。例如,酵母粉易吸溼的特性要求輸送系統具備良好的密封性,以防止外界溼氣進入,影響物料品質;易結塊的特性則要求供料裝置採用星形給料機或螺旋輸送機,通過均勻給料避免管道堵塞。此外,分離與收塵設備的設計也至關重要,旋風分離器用於初步分離物料與氣流,布袋除塵器則用於收集細小粉塵,有助於最終排放的氣體符合環保標準。
系統主要組成與工作流程
典型的酵母粉物料氣力輸送系統主要由以下幾部分組成:供料裝置、輸送管道、氣源設備、分離與收塵設備以及控制系統。各部分協同工作,完成物料的輸送任務。
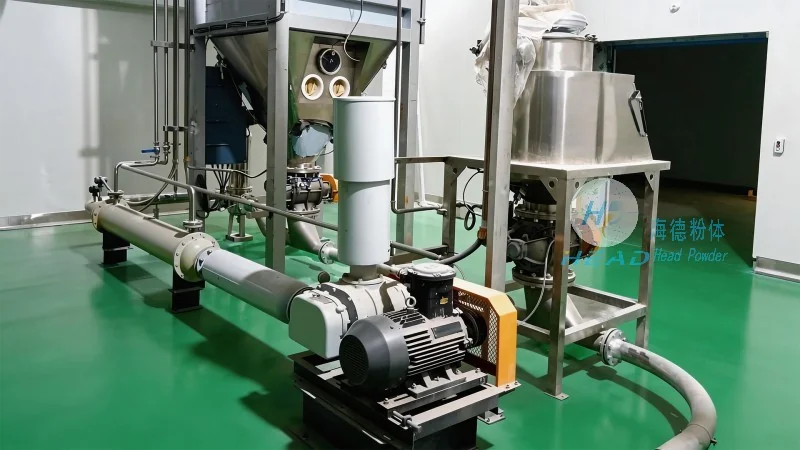
1. 供料裝置:通常採用星形給料機或螺旋輸送機,用於將酵母粉均勻地送入輸送管道。星形給料機通過旋轉的葉片將物料從料斗送入管道,螺旋輸送機則通過螺旋的旋轉將物料推送至管道入口。這兩種設備均具有防堵塞、防泄漏的特點,適合處理酵母粉等易結塊的粉體物料。
2. 輸送管道:採用不鏽鋼或食品級塑料材質,具有良好的耐腐蝕性,能夠抵抗酵母粉中的水分與酸鹼成分的侵蝕。管道直徑根據輸送量與氣固比確定,通常爲50-200毫米,彎頭採用大角度(90-120度)設計,以減少氣流阻力,避免物料在彎頭處堆積。管道連接採用法蘭或快速接頭,便於安裝與維護。
3. 氣源設備:通常採用羅茨風機,通過旋轉的葉輪產生高壓氣流。羅茨風機具有體積小、效率高、運行穩定的特點,能夠爲正壓系統提供穩定的壓力。對於負壓系統,則採用真空泵,通過抽氣形成負壓環境。氣源設備的選擇需根據輸送距離、輸送量以及系統壓力要求進行匹配。
4. 分離與收塵設備:輸送至終點的物料與氣流首較好入旋風分離器,利用離心力將物料從氣流中分離出來。旋風分離器通常採用倒錐形結構,內壁光滑,以減少物料與內壁的摩擦。分離出的物料通過出料口落入料斗,而氣流則進入布袋除塵器。布袋除塵器通過濾袋的過濾作用,將細小粉塵收集,淨化後的氣體通過排氣管排出。布袋除塵器的濾袋材質通常爲聚酯纖維或玻璃纖維,具有良好的過濾效率與耐高溫性能。
5. 控制系統:採用PLC(可編程邏輯控制器)作爲核心控制單元,實現系統的自動化運行。控制系統可監測氣源壓力、輸送流量、分離效率等參數,當出現異常情況(如管道堵塞、壓力異常)時,自動啓動報警或停機保護功能。同時,控制系統還可根據生產需求調整輸送量,實現生產過程的柔性控制。